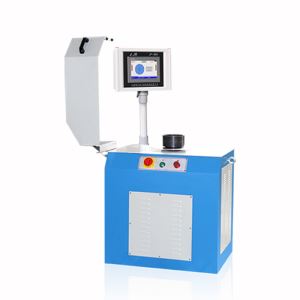
Dinamička ravnoteža je osnovni zajednički problem u rotirajućem proizvodu i proizvodnom procesu koji se mora riješiti. Njegove prednosti i nedostaci izravno određuju performanse proizvoda. U automobilskoj industriji, industrijskim alatima ili drugim industrijama zahtjevi za brzim i lakim motornim proizvodima u vibracijama, buci i drugim performansama stroži su. Odgovarajuća tehnologija dinamičke ravnoteže rotora motora također je iznimno stroga glede preciznosti. Većina postrojenja još uvijek koristi stroj za ručno balansiranje. Težina uklanjanja treba ići 4 do 5 puta. Ne stvara samo nisku učinkovitost proizvodnje, lošu kvalitetu kalibracije, nego oštećenje rotora. Iskustvo operatera uzrokovalo je odstupanje mase od 10% do 50%.

Automatski stroj za balansiranje na dvije postaje sastoji se od dinamičkog mjerenja ravnoteže, odmjeravanja težine dvije stanice i prijenosnog sustava manipulatora i upravljačkog sustava. Proces rada je: mjerenje i de-weight paralelna obrada na dvije postaje, mjerenje zadataka mjerne postaje. Rotor je poslan na stanicu za odmašćivanje, dok je glodani rotor podignut na mjernu stanicu za ponovno otkrivanje. Prijenos rotora se puni pomoću uređaja za prijenos robota. Ako je ispitani rotor kvalificiran, stroj pokreće novi rotor. Ako nije, onda otpad, napunite novim rotorom.

Dvostupanjski automatski balansirajući sustav radi 1 ciklus, uključujući cilindar robota za dizanje 4 puta, robot hvataljka 2 puta, robotska ljuljačka cilindar 1 puta, pozicioniranje cilindra klipni 2 puta, pritiskanje cilindra 4 puta, hvataljka 2 puta plus uklanjanje i okretanje akcije kao ukupno 28 otkucaja. To je upravljački ciklus s višestrukim povratnim pneumatskim sustavom.